
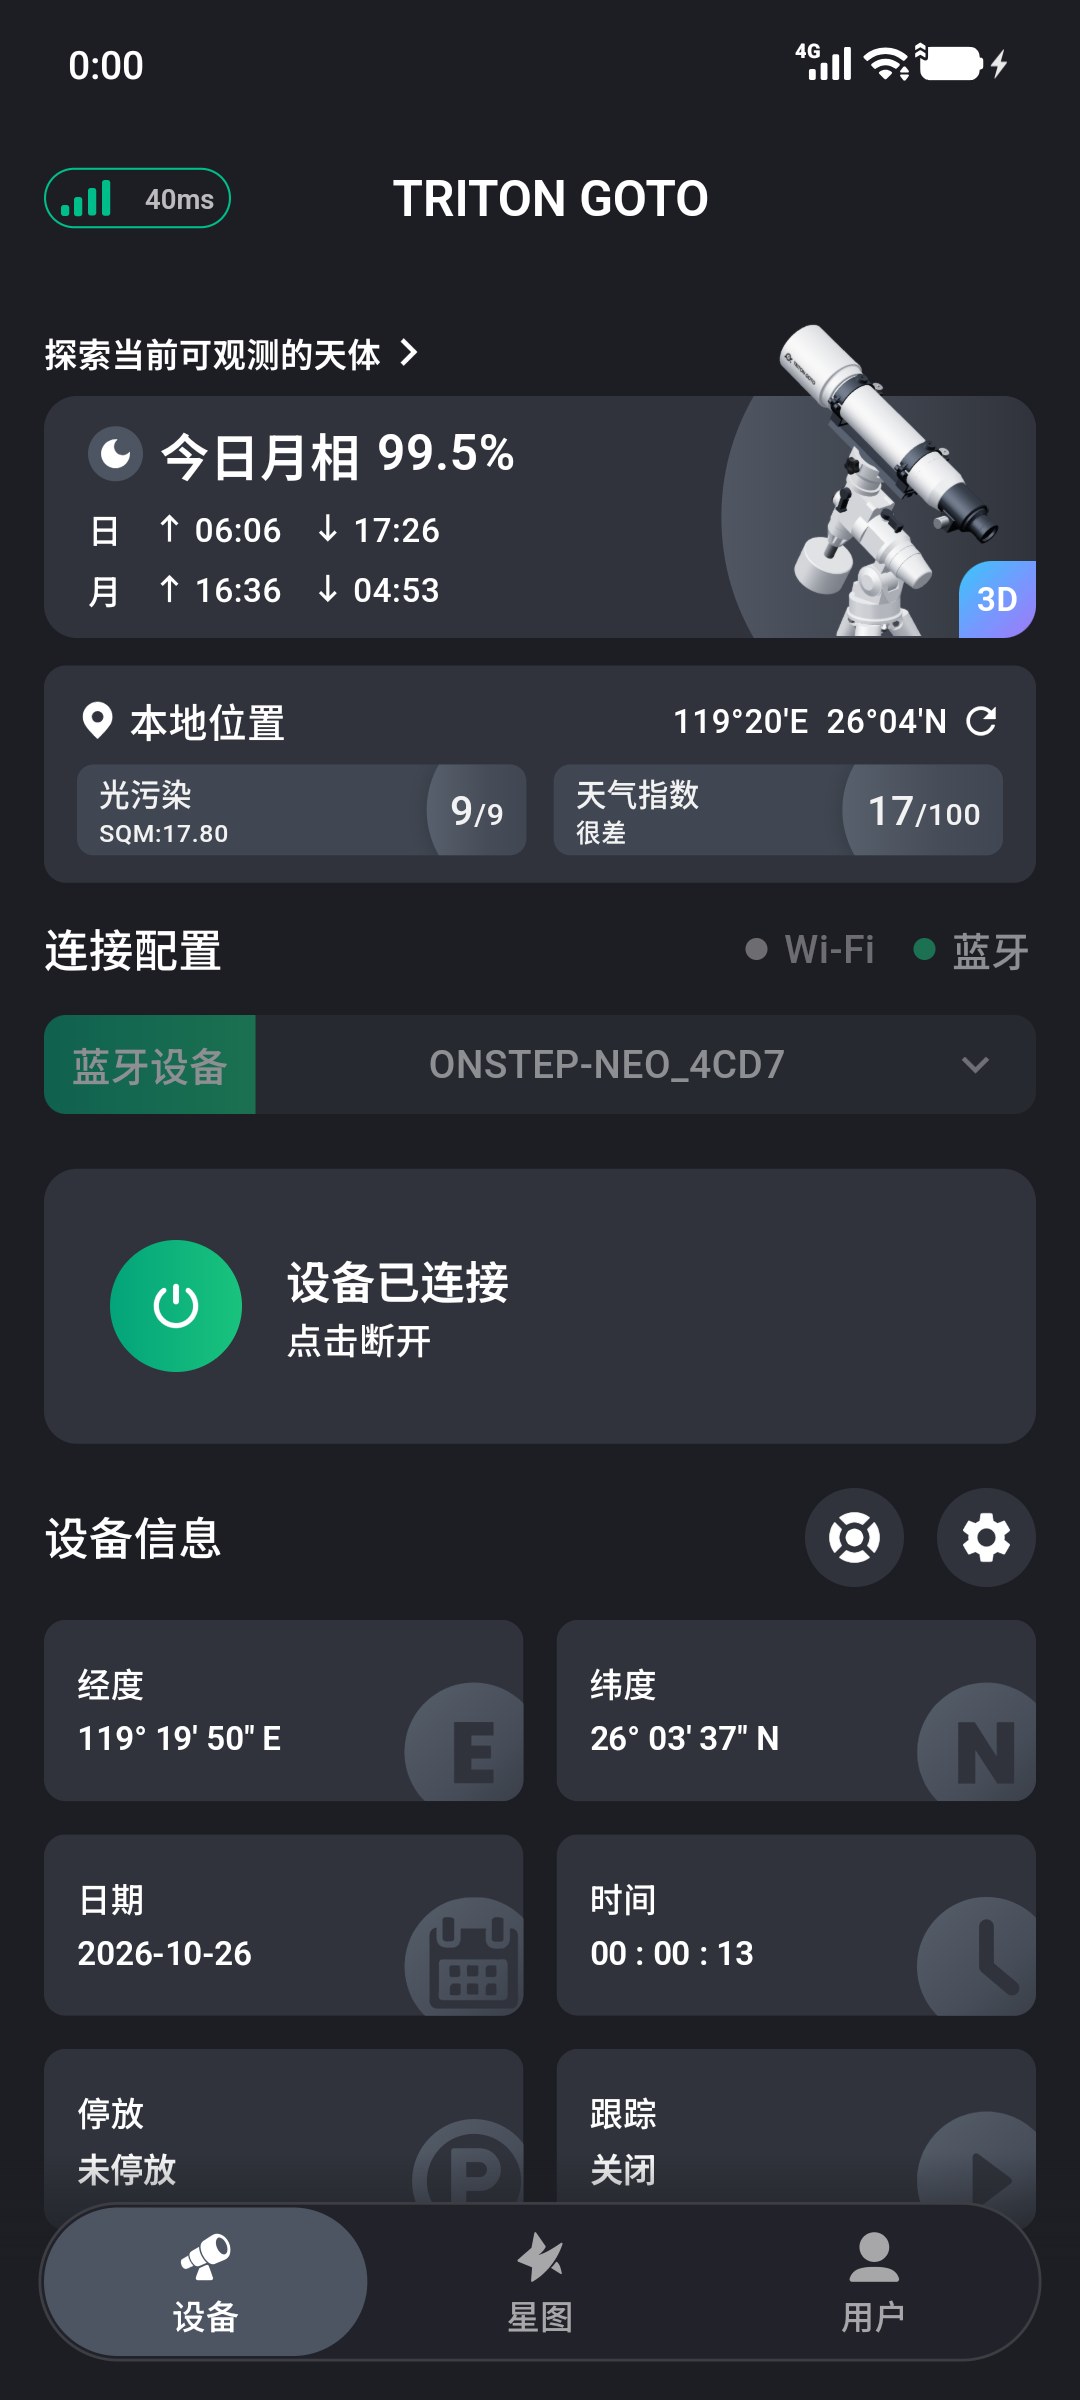
连接 ONSTEP 设备后,可以通过 TRITON GOTO 的手动控制面板控制望远镜转动,并对移动速率和跟踪状态进行设置。
进入 【设备】 页面,点击 【设备信息】 右侧的控制图标,打开手动控制面板。
TIP
首次使用设备时,建议先在空载状态下操作。控制设备转动前,请确认赤道仪各轴、镜筒、配重和线缆处于安全状态。
使用方向键控制设备
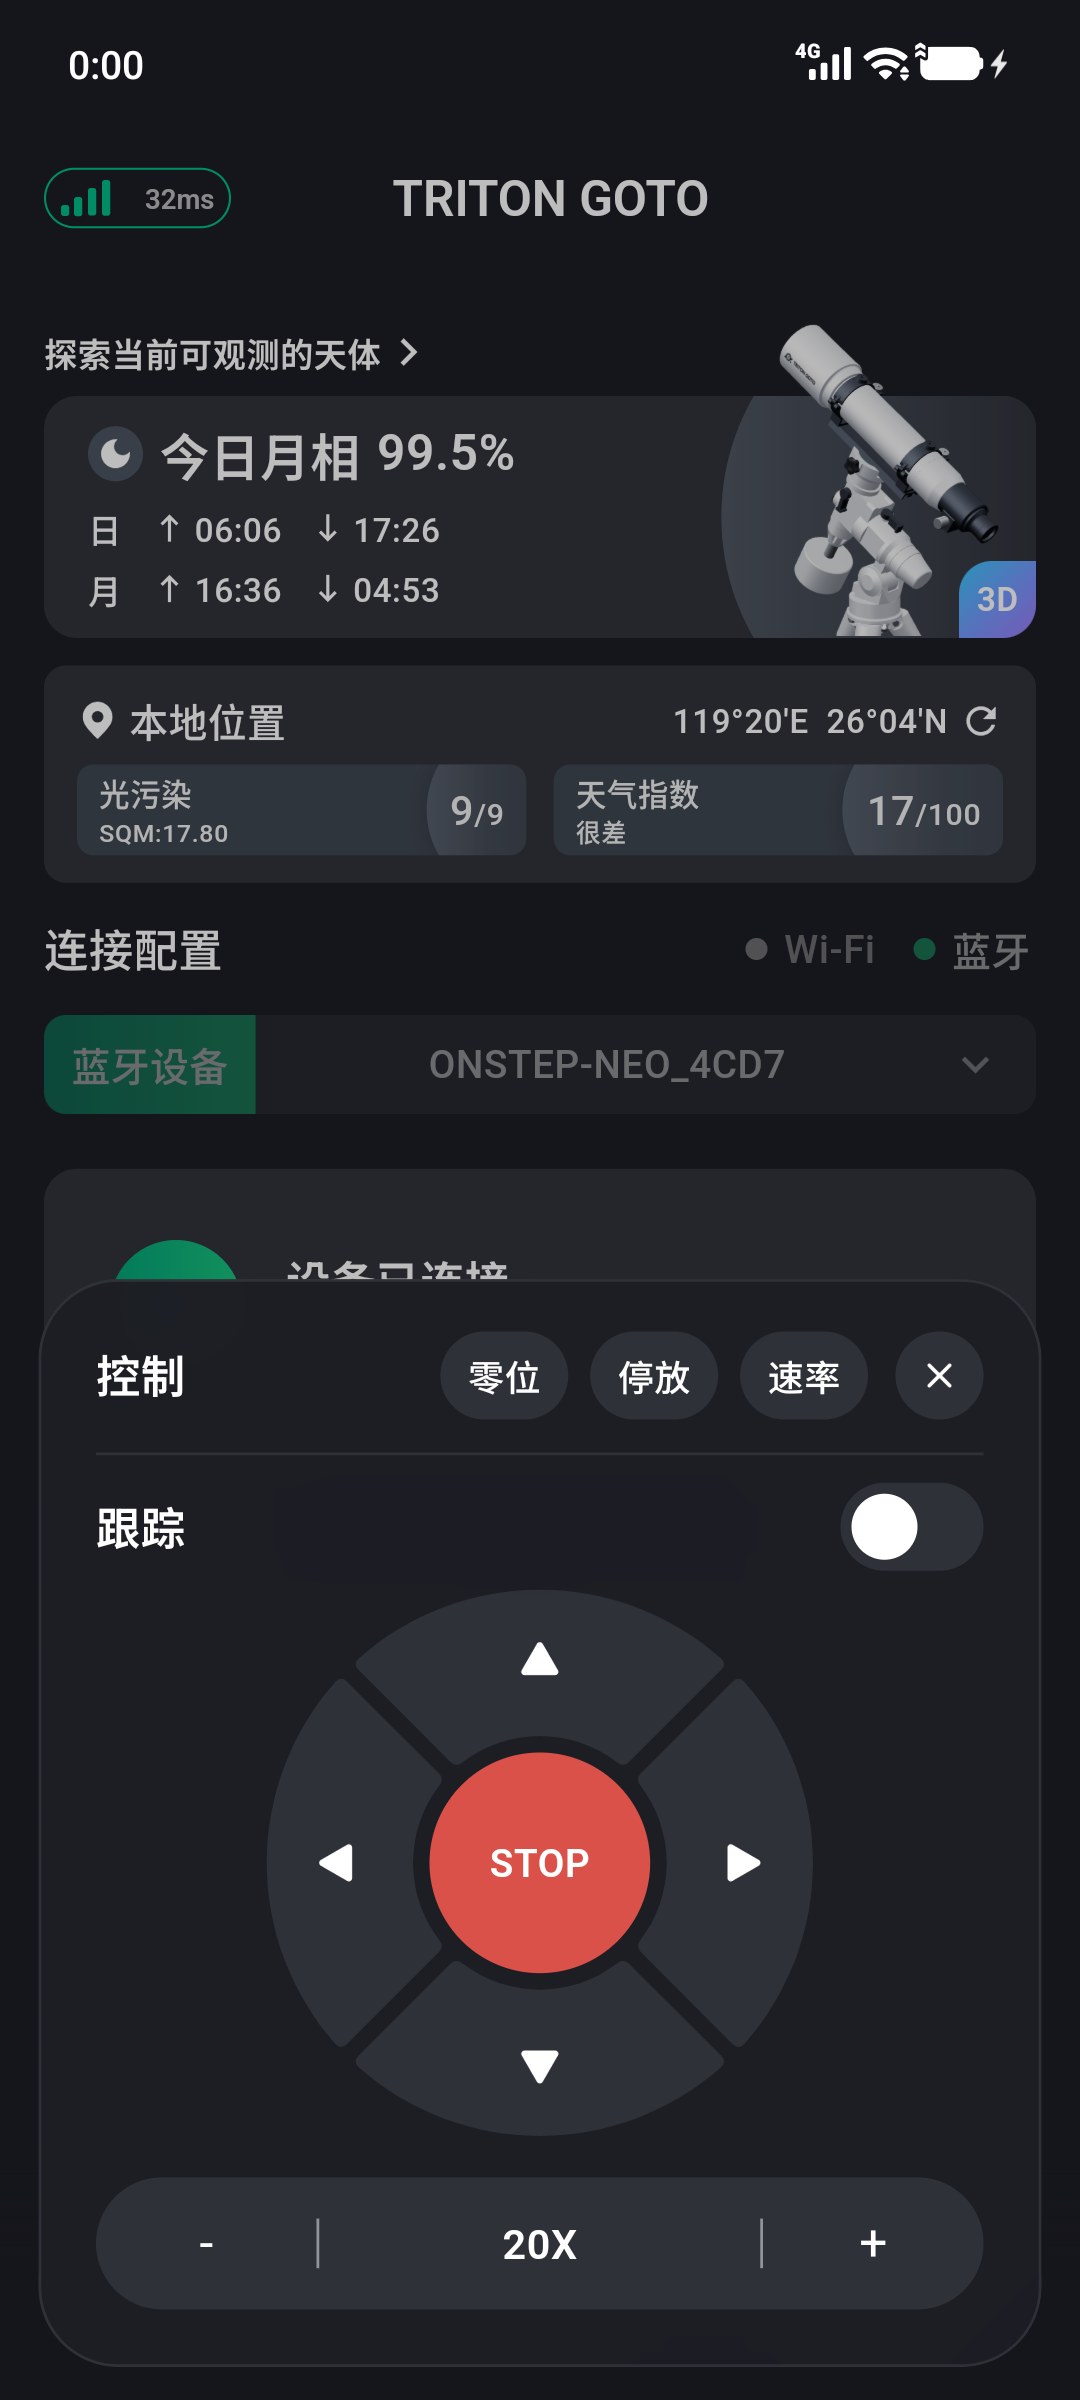
按住方向键,设备会沿对应方向持续移动;松开后,停止该方向的手动移动。点击中央的 【STOP】,可以停止当前移动。
TIP
当移动速率较低时,可能肉眼难以辨认设备是否在移动,在学习如何操作时可以尝试提高移动速率观察设备移动。
方向键的转动方向可以在 【用户】 → 【偏好设置】 → 【按键方向定义】 中调整。
调整移动速率
控制面板底部显示当前的移动速率。点击 【-】 可以降低速率,点击 【+】 可以提高速率。
移动速率支持以下档位:
0.25X、0.5X、1X、2X、4X、8X、20X、48X、1/2MAX 和 MAX。
TIP
较低的速率适合在目镜或相机画面中微调目标位置,较高的速率适合进行较大范围的手动转动。
设置跟踪状态
【跟踪】 开关用于开启或关闭 ONSTEP 的跟踪功能。开启后,设备会按照当前设置的跟踪速率持续转动,以补偿地球自转对目标位置产生的影响;关闭后,设备将停止自动跟踪。
设置跟踪速率与导星速率
点击控制面板顶部的 【速率】,打开速率设置。设备已连接且跟踪开启时,才会显示 【跟踪速率】。
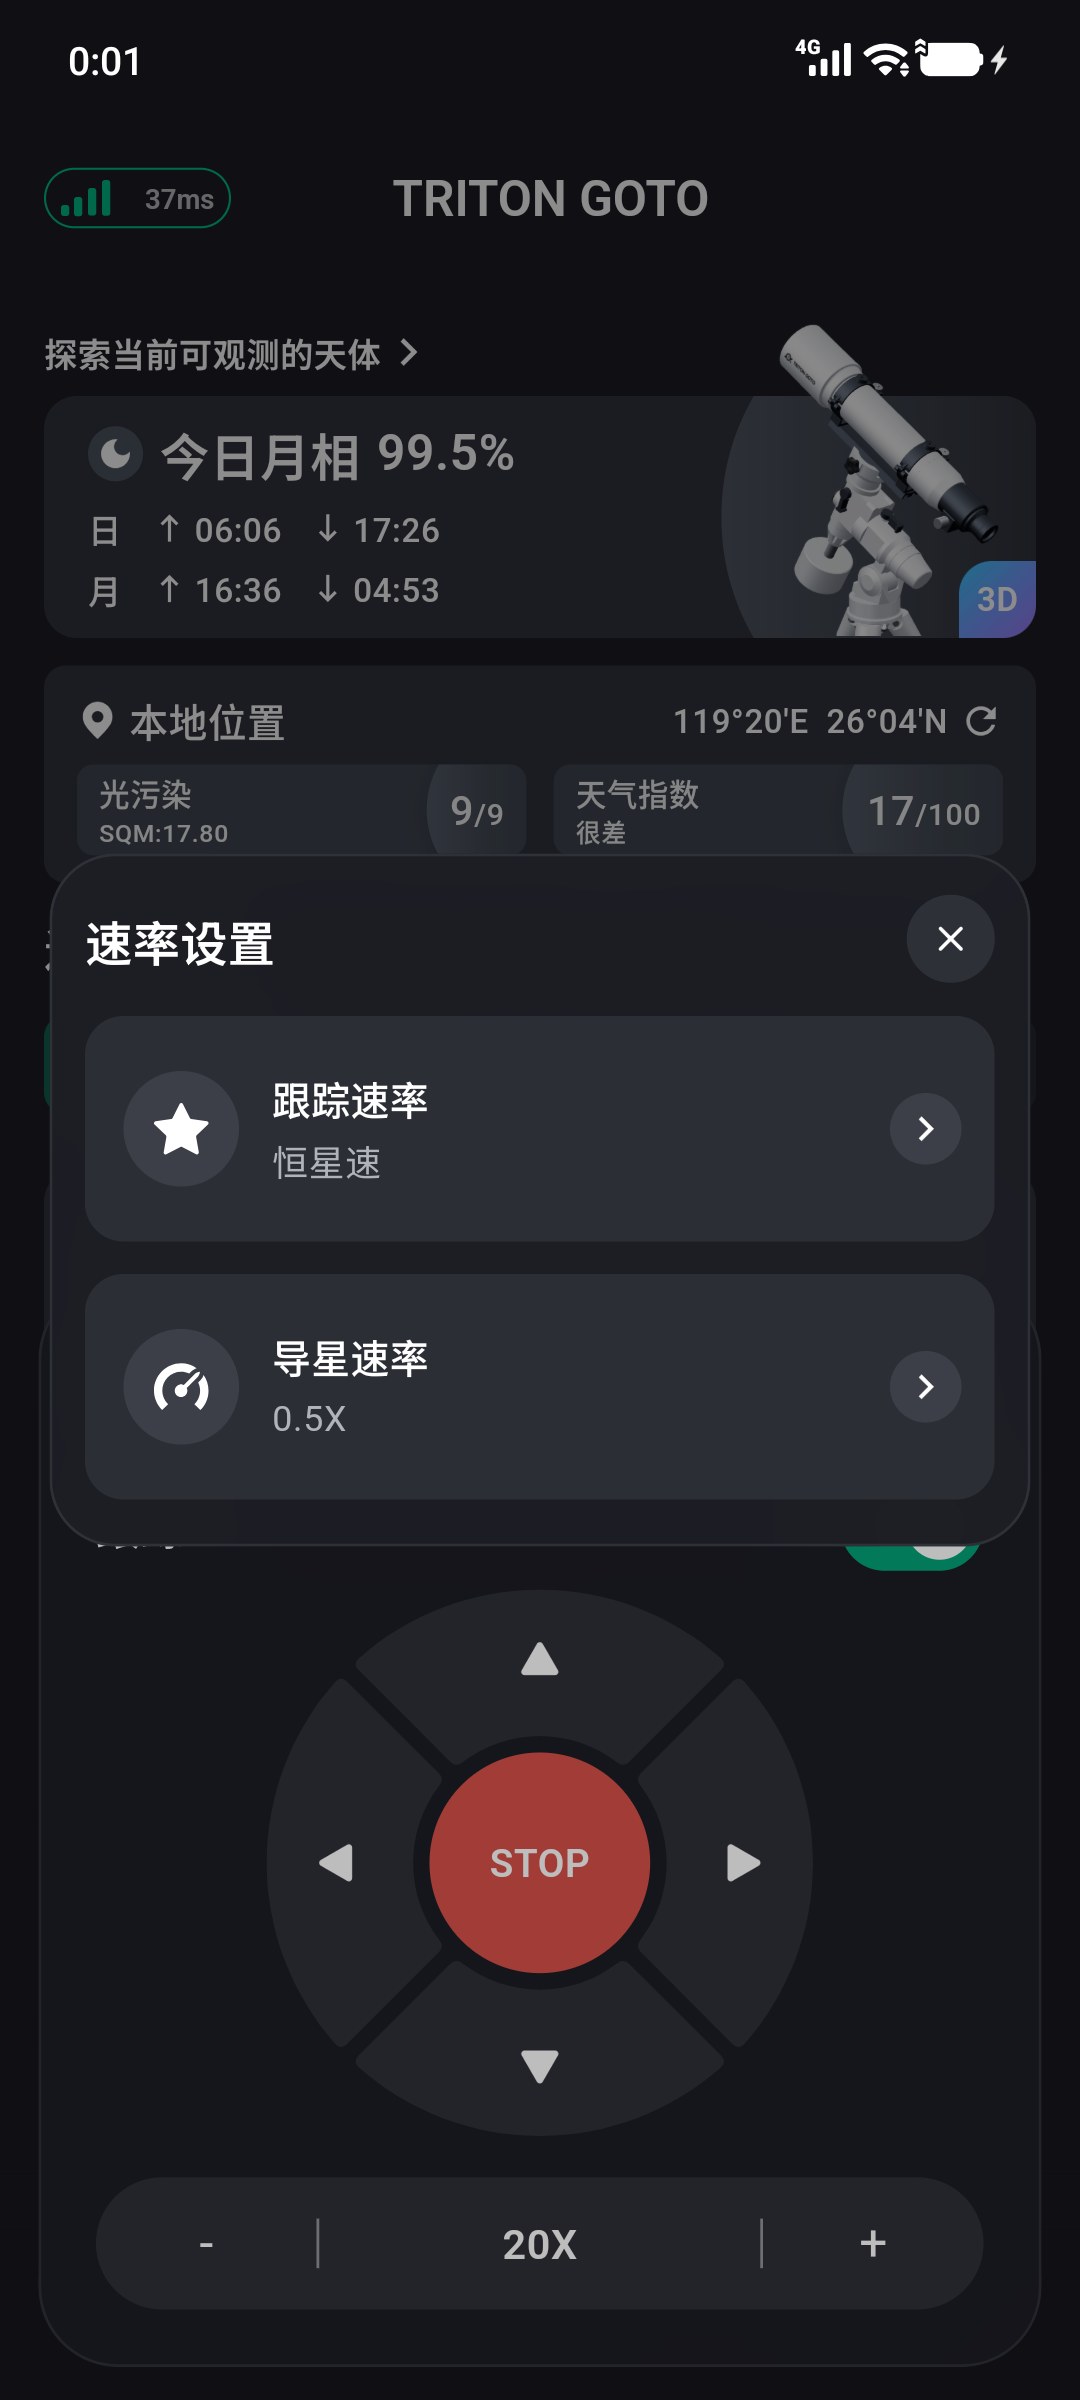
【跟踪速率】:设备自动跟踪天体时使用的速率,可选择 【恒星速】、【月球速】、【太阳速】 或 【King 速率】。
【导星速率】:设置设备进行低速方向修正时使用的速率,包括 0.25X、0.5X 和 1X。
使用零位与停放功能
控制面板顶部的 【零位】 和 【停放】 用于返回或重设零位,以及设置、执行或解除停放。相关操作会改变设备位置、跟踪状态或指向模型,使用前请阅读零位与停放。